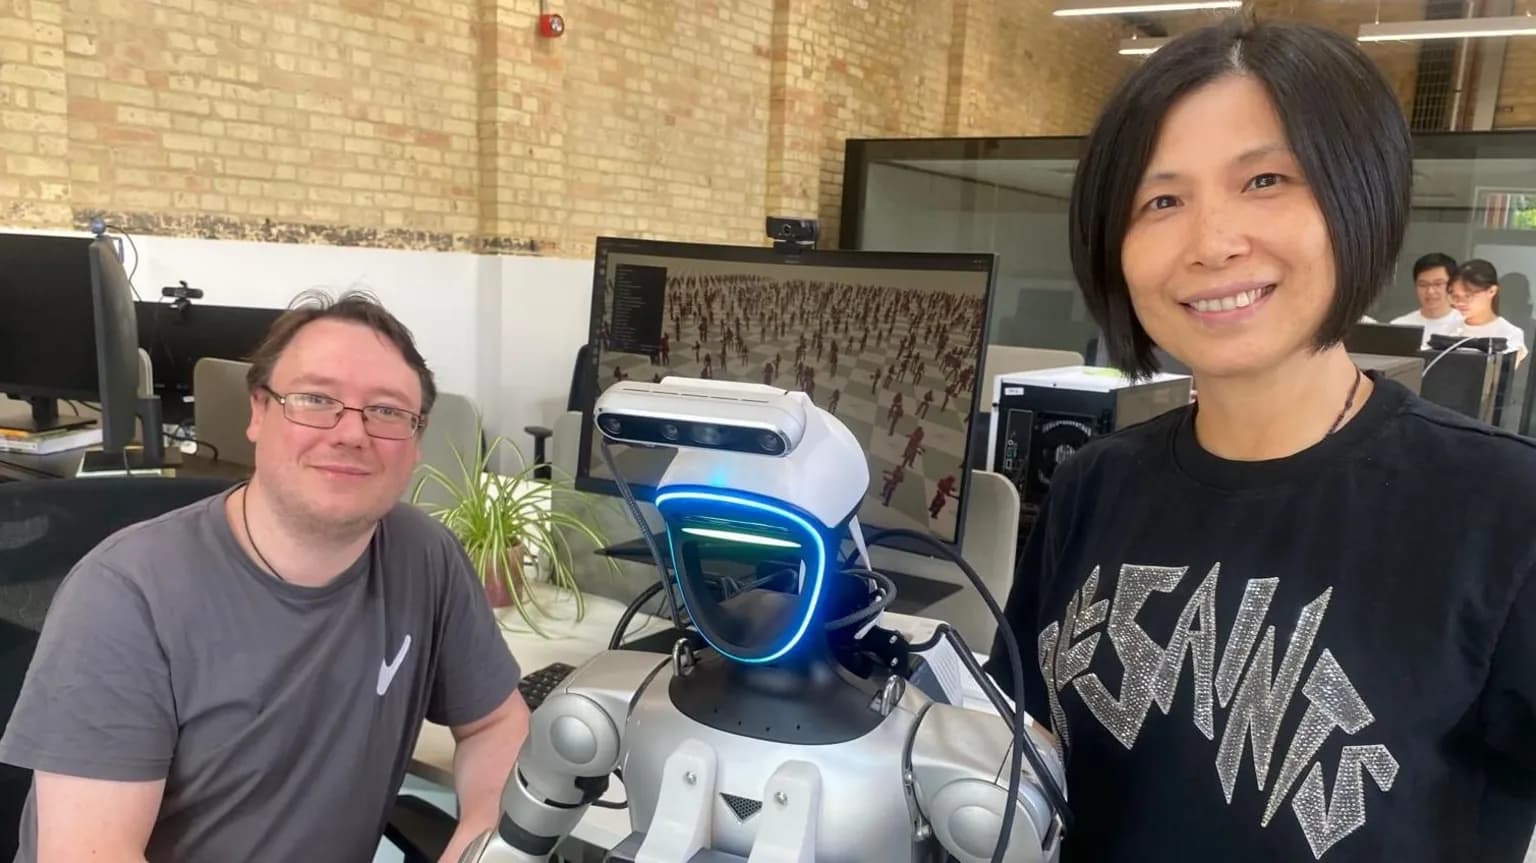
Британдық Vsim стартапы Фреддо роботын виртуалды модельдеу арқылы пластик бөтелкені тануға, оған жақындауға және оны алуға үйретті. Әзірлеушілер бәсекелес жүйелердің мұндай дағдыларды меңгеруіне бірнеше күн қажет болуы мүмкін деп мәлімдейді, деп хабарлайды Tech-news BBC-ге сілтеме жасап. Робот Фреддо кеңсені аралап жүріп, қызметкердің қолындағы бөтелкені байқап, оны алады. Бір қарағанда, жалпы үй шаруасы. Бірақ таң қалдыратыны, машинаға мұны үйренуге қанша уақыт қажет болды. Vsim командасының айтуынша, жаттығу бірнеше минутқа ғана созылған. Дағдылар алдымен виртуалды ортада жаттығып, содан кейін нақты роботқа жүктелді. Сонымен қатар, Фреддо кеңседе ғана емес, өзін көрсете білді: робот бұған дейін 100 метр қашықтықта Усэйн Болттың рекордын жаңартқан. Дегенмен, бұл оны әрі қарай пайдалану үшін маңызды болуы мүмкін жаңа әрекеттерді тез меңгеру мүмкіндігі. Vsim – Кембриджде орналасқан, Мишель Лу мен Кейр Стори негізін қалаған британдық стартап. Компания роботтарды оқытуға арналған бағдарламалық жасақтаманы әзірлеуде және болашақта бұл машиналарға пайдалы тапсырмаларды орындай отырып, үйлер мен жұмыс орындарын шарлауға мүмкіндік береді деп үміттенеді. Негізгі әдіс - виртуалды модельдеу. Робот миллиондаған ақша таба алады
жүйе ең тиімді стратегияны тапқанша әрекетті компьютер ортасында бір рет қайталаңыз. Бұл алгоритм басқару саясаты (саясат) деп аталады. Осыдан кейін табылған шешім физикалық роботқа жүктеледі. Фреддо осылай жүруді, бөтелкені тануды және затты ұстауды үйренді. "Адамдарға гимнастика сияқты керемет қиын деп санайтын нәрсе, роботтар кейде өте жақсы жұмыс істейді. Бірақ адамдар шынымен жақсы болатын нәрсе - ұсақ моторика - роботтар үшін өте қиын болып қала береді", - деп түсіндіреді Кейр Стори. Лу мен Стори бұрын виртуалды роботтарды оқытуға арналған платформа Nvidia Isaac Sim бағдарламасының ертерек нұсқасында жұмыс істеген. 2022 жылы олар өздерінің Vsim жүйесін құруға шешім қабылдады. Әзірлеушілер жасанды интеллект тапсырмаларында белсенді қолданылатын графикалық процессорлар (GPU) үшін бағдарламалық жасақтаманы оңтайландырды. Сторидің айтуынша, көптеген роботты модельдеу алгоритмдері 1970 және 1980 жылдардан басталады және бастапқыда қазіргі графикалық процессорлар үшін жасалмаған. Бірнеше айдан кейін топ оның жүйесі әдеттегі шешімдерге қарағанда әлдеқайда жылдам жұмыс істей алатынын анықтады. Әзірлеу басталғаннан кейін 18 айдан кейін Vsim толыққанды жоғары өнімділікке ие болды
симулятор Платформаның ерекшелігі - ол тікелей Фреддо орнатылған жабдықта жұмыс істей алады. Осының арқасында робот қозғалыс кезінде ондаған мың симуляцияларды орындай алады. «Бұл не болуы мүмкін 20 000 түрлі комбинациялар үшін болашақта секунд сияқты көрінуі мүмкін», - дейді Стори. Бұл мүмкіндік кәдімгі пәтер сияқты күтпеген ортада жұмыс істеу үшін өте маңызды. Адамдар, жануарлар және басқа роботтар жағдайларды күтпеген жерден өзгерте алады, сондықтан машина өз әрекеттерін тез реттеуі керек. Vsim робототехниканың үлкенірек бағдарламалық жасақтамасын жасаушылармен бәсекелеседі. Олардың бірі Nvidia, ол тек AI үшін есептеу чиптерін ғана емес, сонымен қатар роботтарды оқыту мен басқаруға арналған құралдарды шығарады. Компанияның экожүйесіне мыналар кіреді: Исаак Сим – виртуалды модельдеуге арналған платформа; Космос – роботтарға физика мен қоршаған ортадағы өзгерістерді есепке алуға көмектесетін әлем моделі; виртуалды ортаны құру және робот әрекетін тексеру құралдары. Дегенмен, Nvidia роботтарды өздері шығармайды. Оның бағдарламалық құралы роботтық жүйелерді оқытатын және басқаратын ұйымдарға арналған. Nvidia директоры Спенсер Хуанның айтуынша
роботтандырылған өнімдер, бөтелкені алу қиын емес. Әрекеттер тізбегін аяқтау әлдеқайда қиын: затты алыңыз, толтырыңыз, мазмұнын алып тастаңыз және төгіңіз. Осы жылы Nvidia виртуалды орталарды құру және оқу нәтижелерін тексеру үшін AI агенттерін пайдалана бастады. Бұрын бұл жұмыстың көп бөлігі қолмен атқарылатын, деді Хуан. Виртуалды орта оқуды тездетуге мүмкіндік береді, бірақ физикалық әлемнің барлық мүмкіндіктерін тамаша жаңғыртуға қабілетті емес. Кембридж университетінің ассистенті Рика Антонова роботтарды күрделі әрекеттерді орындауға үйретудің бағдарламалық және аппараттық әдістерін зерттейді. Ол сондай-ақ 2021 жылдан бері Google DeepMind иелігіндегі ашық модельдеу платформасы MuJoCo-мен жұмыс істейді. Антонова Vsim тәсілін перспективалы деп санайды: жылдам тренажер робот шешім қабылдаған кезде жүздеген миллион қозғалыс опцияларын есептеуге мүмкіндік береді. Дегенмен, кейбір мәселелерді модельдеу қиын болып қала береді. Олардың ішінде қатты деформацияланатын заттармен жұмыс істеу және кесу. Vsim виртуалды және нақты орталар арасындағы айырмашылықты азайтуға тырысады. Мишель Лу команда нақты өмірде салыстыруға болатын модельдерді үйрету үшін дәл модельдеулерді пайдаланады дейді.
ти. Жақында Фреддоға екінші робот Начо қосылады. Ол әзірлеушілерге тестілеуді жылдамдатуға және бағдарламалық жасақтаманы әртүрлі робот платформаларына бейімдеуге көмектеседі. Vsim үшін бұл роботты оқытудың әмбебап жүйесін құрудың келесі қадамы. Ал Фреддо үшін бұл виртуалды ортада ғана емес, компанияны алу мүмкіндігі. Робот Фреддоның бірнеше минуттық жаттығудан кейін жүруді және бөтелкелерді ұстауды үйренді деген жазбасы Tech news сайтында бірінші болып пайда болды.
