Робот Freddo научился ходить и хватать бутылки за несколько минут обучения
Британский стартап Vsim обучил робота Freddo распознавать пластиковую бутылку, подходить к ней и брать её с помощью виртуальных симуляций. Разработчики утверждают, что конкурирующим системам на освоение подобных навыков могут потребоваться дни, передает Tech-news со ссылкой на…
- 01.Британский стартап Vsim обучил робота Freddo распознавать пластиковую бутылку, подходить к ней и брать её с помощью виртуальных симуляций
- 02.Разработчики утверждают, что конкурирующим системам на освоение подобных навыков могут потребоваться дни, передает Tech-news со ссылкой на…
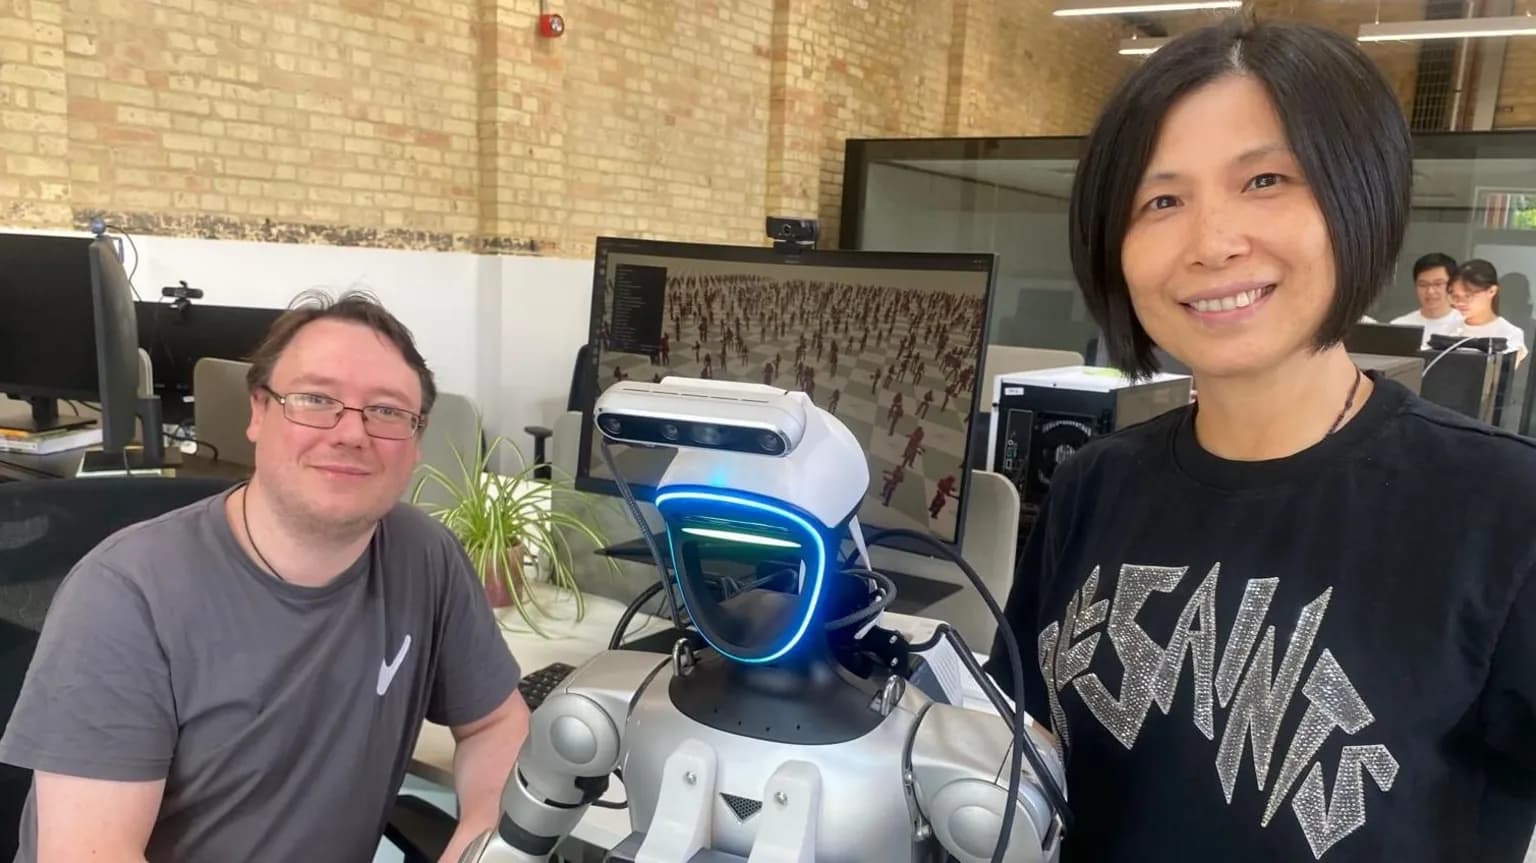
Британский стартап Vsim обучил робота Freddo распознавать пластиковую бутылку, подходить к ней и брать её с помощью виртуальных симуляций. Разработчики утверждают, что конкурирующим системам на освоение подобных навыков могут потребоваться дни, передает Tech-news со ссылкой на BBC. Робот Freddo проходит по офису, замечает бутылку в руке сотрудника и забирает её. На первый взгляд, обычная бытовая задача. Но впечатляет то, сколько времени потребовалось машине, чтобы научиться этому. По словам команды Vsim, обучение заняло всего несколько минут. Навыки сначала отрабатывались в виртуальной среде, а затем загружались в настоящего робота. При этом Freddo уже успел отличиться не только в офисе: ранее робот побил рекорд Усэйна Болта на дистанции 100 метров. Однако именно способность быстро осваивать новые действия может оказаться важной для его дальнейшего применения. Vsim — британский стартап из Кембриджа, основанный Мишель Лу и Киром Стори. Компания разрабатывает программное обеспечение для обучения роботов и рассчитывает, что в будущем оно позволит машинам ориентироваться в домах и на рабочих местах, выполняя полезные задачи. Основной подход — виртуальные симуляции. Робот может миллионы раз повторять действие в компьютерной среде, пока система не найдёт наиболее эффективную стратегию. Такой алгоритм называют политикой управления (policy). После этого найденное решение загружают в физического робота. Именно так Freddo освоил ходьбу, распознавание бутылки и захват предмета. «То, что люди считают невероятно сложным, например гимнастика, роботы иногда выполняют достаточно хорошо. Но то, в чём люди действительно сильны, — тонкая моторика — для роботов остаётся очень сложной задачей», — объясняет Кир Стори. Лу и Стори ранее работали над ранней версией Nvidia Isaac Sim — платформы для виртуального обучения роботов. В 2022 году они решили создать собственную систему Vsim. Разработчики оптимизировали программное обеспечение под графические процессоры (GPU), которые активно используются в задачах искусственного интеллекта. По словам Стори, многие алгоритмы робототехнических симуляций появились ещё в 1970–1980-х годах и не были изначально рассчитаны на современные GPU. Через несколько месяцев команда обнаружила, что её система способна работать значительно быстрее привычных решений. Спустя 18 месяцев после начала разработки Vsim получила полноценный высокопроизводительный симулятор. Особенность платформы в том, что она может работать непосредственно на оборудовании, установленном на Freddo. Благодаря этому робот способен выполнять десятки тысяч симуляций во время движения. «Это может выглядеть как секунда будущего для 20 тысяч различных комбинаций того, что может произойти», — говорит Стори. Такая возможность особенно важна для работы в непредсказуемой среде — например, в обычной квартире. Люди, животные и другие роботы могут неожиданно изменить ситуацию, поэтому машина должна быстро корректировать свои действия. Vsim конкурирует с более крупными разработчиками робототехнического ПО. Один из них — Nvidia, которая выпускает не только вычислительные чипы для AI, но и инструменты для обучения и управления роботами. В экосистему компании входят: Isaac Sim — платформа для виртуальных симуляций; Cosmos — модель мира, помогающая роботам учитывать физику и изменения окружающей среды; инструменты для создания виртуальных сред и проверки поведения роботов. При этом Nvidia не производит самих роботов. Её программное обеспечение предназначено для организаций, которые обучают и управляют робототехническими системами. По словам Спенсера Хуанга, директора Nvidia по робототехническим продуктам, взять бутылку не так сложно. Гораздо труднее выполнить цепочку действий: поднять предмет, наполнить его, перенести и вылить содержимое. В этом году Nvidia начала использовать AI-агентов для создания виртуальных сред и проверки результатов обучения. По словам Хуанга, раньше значительная часть этой работы выполнялась вручную. Виртуальная среда позволяет ускорить обучение, но не способна идеально воспроизвести все особенности физического мира. Рика Антонова, доцент Кембриджского университета, исследует программные и аппаратные методы обучения роботов сложным действиям. Она также работает с MuJoCo — открытой платформой симуляции, принадлежащей Google DeepMind с 2021 года. Антонова считает подход Vsim перспективным: быстрый симулятор позволяет просчитывать сотни миллионов вариантов движения за время, пока робот принимает решение. Однако некоторые задачи по-прежнему трудно моделировать. Среди них — работа с сильно деформируемыми объектами и резка. В Vsim пытаются сократить разницу между виртуальной и реальной средой. Мишель Лу утверждает, что команда использует точные симуляции, чтобы обучать модели, которые демонстрируют сопоставимые результаты и в реальности. Вскоре к Freddo присоединится второй робот — Nacho. Он поможет разработчикам ускорить тестирование и адаптировать программное обеспечение под разные робототехнические платформы. Для Vsim это следующий шаг к созданию универсальной системы обучения роботов. А для Freddo — возможность получить компанию не только в виртуальной среде. Сообщение Робот Freddo научился ходить и хватать бутылки за несколько минут обучения появились сначала на Tech news.
Связанные материалы
Все материалы →Кризис ИИ в математике: гипотеза Навье-Стокса, Римана и теория сложности | Подкаст Лекса Фридмана №503
- Ладно, это своего рода экстренный эпизод, я думаю, справедливо сказать, о состоянии математики и искусственного интеллекта. Своего рода кризисный момент в истории математики. За последние несколько недель машины заявили, что решили некоторые из самых сложных проблем…
Почему в проспекте IPO Anthropic отсутствует так много ключевых цифр
Документ Anthropic S-1 занимает сотни страниц, и в нем не учитывается немало финансовых подробностей. «Anthropic должна инвесторам больше информации», — сообщил WIRED один аналитик.
Общий объем финансирования Bedrock Robotics приближается к $1 млрд, поскольку спрос на автономное тяжелое оборудование растет
Bedrock Robotics автоматизирует большие экскаваторы для улучшения экономики строительной площадки. | Фото: Bedrock Robotics Компания Bedrock Robotics, базирующаяся в Сан-Франциско, привлекла $600 млн в рамках финансирования серии C под совместным управлением CapitalG и Emergence Capital при оценке в $4,1 млрд. Раунд…